Патриотам РФ Россия — нам есть чем гордиться!
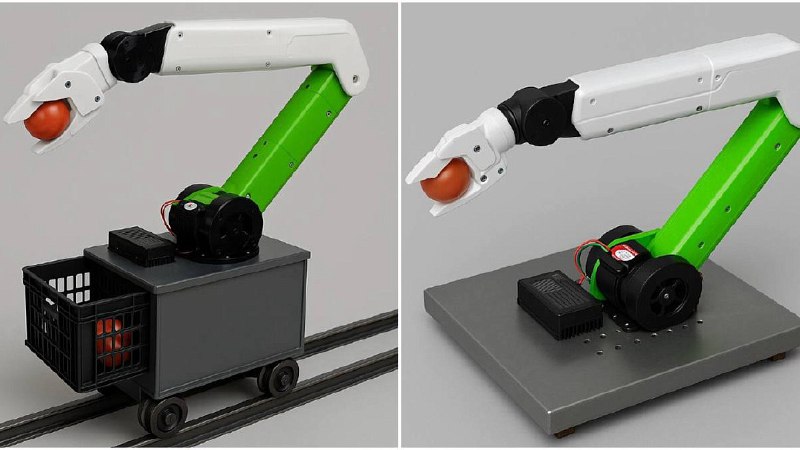
В Новосибирском государственном университете создан робот-манипулятор, предназначенный для автоматизации сбора томатов в промышленных теплицах. Промышленные испытания запланированы на объектах тепличного комбината «Толмачевский».
Данный робот способен определять степень зрелости плодов и аккуратно собирать только спелые томаты, оставляя недозревшие на кустах. По мере их созревания, манипулятор возвращается к ним. Для анализа состояния плодов и принятия решений применяются алгоритмы компьютерного зрения.
В систему также интегрированы ультразвуковые датчики, которые помогают роботу оценивать расстояние до объектов и избегать возможных столкновений. Чтобы предотвратить повреждение томатов при их сборе, устройство оснащено датчиками давления, регулирующими силу сжатия.
Программное обеспечение робота написано на языке Python, а сам манипулятор выполнен методом 3D-печати. Он включает в себя редуктор, сегменты «руки», кронштейны и захват.
Источник: @vremyavperedrus